Радарный глаз: как система видит дорогу впереди
Адаптивный круиз-контроль начинается там, где заканчивается обычный «круиз». Вместо фиксированной скорости водитель доверяет электронике держать дистанцию до впереди идущего автомобиля. Ключевой элемент этой логики — радарный датчик, обычно спрятанный за решёткой радиатора или в бампере. Он излучает радиоволны миллиметрового диапазона и ловит отражённый сигнал.
В отличие от камеры, радар почти не боится тумана, дождя или грязных дорог. Именно поэтому его выбирают как основной сенсор для измерения дальности и относительной скорости. Дополнительные лидары и стереокамеры лишь уточняют картину, но первичную оценку «опасно/неопасно» часто даёт именно радиолокационный модуль.
Отражённая волна: физика, которая считает метры
Работает это по принципу частотной модуляции: сигнал постоянно меняет частоту по пилообразному закону. Отражение от цели возвращается с задержкой, и по разнице частот электроника вычисляет расстояние. Одновременно по эффекту Доплера определяется, приближается объект или удаляется, и с какой скоростью.
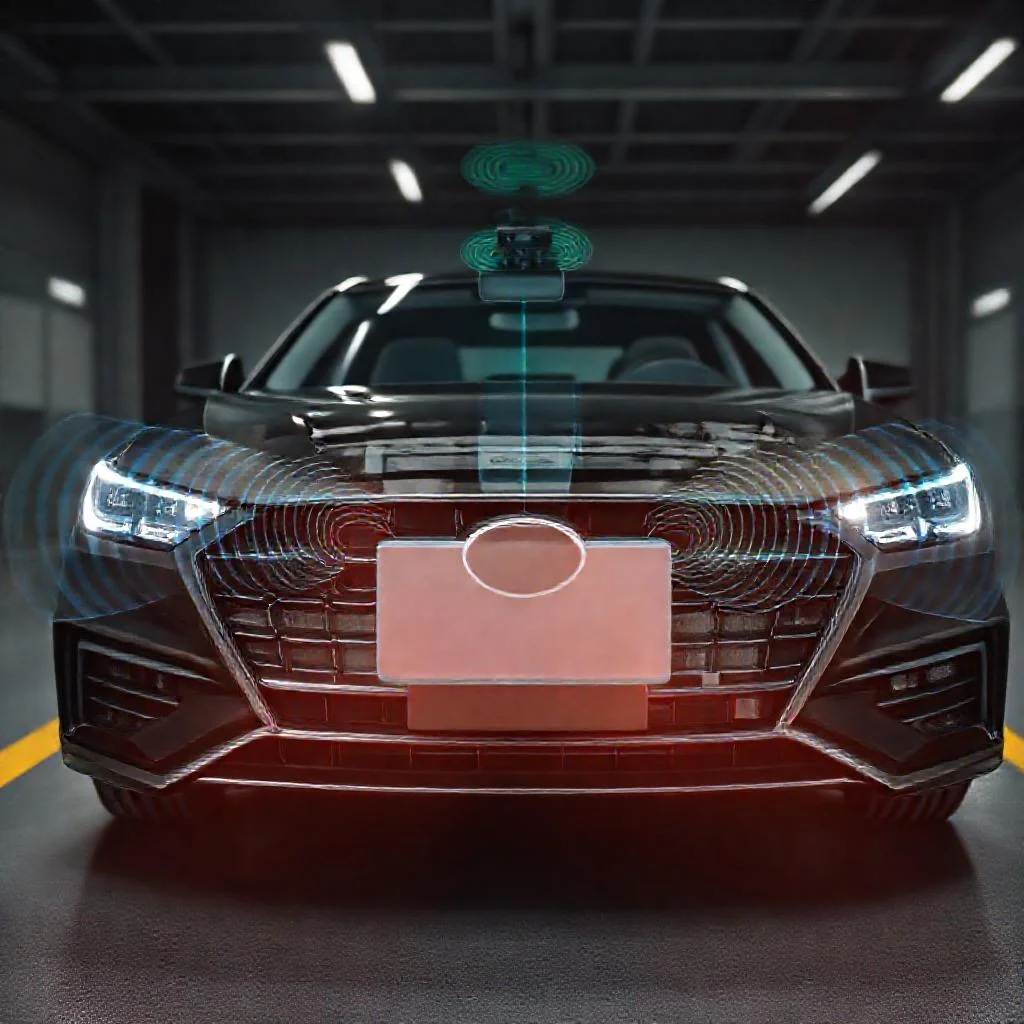
Современные модули используют несколько антенн, что позволяет различать объекты по углу. Блок управления получает не просто «препятствие на 50 метрах», а полноценную карту целей в нескольких полосах. Это критично, чтобы система не тормозила перед отбойником или придорожным знаком.
Мозг системы: блок управления и алгоритмы
Сенсор даёт сырые данные, но решение принимает вычислительный модуль. Он сопоставляет скорость вашего автомобиля, дистанцию до лидера и заданный водителем временной интервал. На основе этого формируется команда на дроссель, коробку передач или тормозную систему.
Алгоритмы работают в реальном времени, и здесь важна не только точность, но и предсказуемость. Электроника должна реагировать плавно, как опытный водитель, а не дёргать педалью тормоза. Поэтому инженеры настраивают фильтры Калмана и логику приоритетов между несколькими целями.
- Радарный сенсор — измеряет дистанцию и скорость сближения.
- Блок управления — обрабатывает сигнал и принимает решение.
- Актуаторы — дроссель, тормоза, иногда рулевое управление.
- Интерфейс водителя — кнопки настройки скорости и интервала.
Слепые зоны и хитрости реальной езды
Радар не всесилен. Металлические поверхности отражают отлично, а вот мотоциклисты, велосипедисты и пешеходы могут быть видны хуже. Также радар путается в тоннелях и на эстакадах из-за переотражений. Производители решают это слиянием данных с камерой.
Ещё один нюанс — «отсев» неподвижных объектов. Если система реагирует на каждый столб, поездка превратится в пытку. Поэтому в прошивке заложены фильтры, игнорирующие объекты без собственной скорости, кроме случаев опасного сближения.
«Адаптивный круиз — это не автопилот, а умный помощник. Он держит дистанцию, но не читает знаки и не предугадывает манёвры других водителей. Руки на руле и внимание на дороге остаются обязательными».
Эволюция: от простого радара до сенсорного слияния
Ранние системы работали только на высоких скоростях и не умели полностью останавливаться. Сегодняшние версии поддерживают функцию Stop&Go: машина сама тормозит в пробке и трогается, когда поток поехал. Это стало возможным благодаря более быстрым процессорам и точным радарам.
Следующий шаг — интеграция с навигацией и V2X-связью. Автомобиль будет заранее знать о заторе или крутом повороте и снижать скорость превентивно. Но базовый принцип остаётся неизменным: радиоволна, отражение, расчёт — и комфортная дистанция, которая держится без участия педали газа.
Компоненты и параметры системы адаптивного круиз-контроля с радаром дистанции
| Компонент / Параметр | Функция | Принцип работы / Особенности |
|---|---|---|
| Радарный датчик (миллиметровый диапазон) | Измерение дистанции и относительной скорости | Излучает радиоволны миллиметрового диапазона, ловит отражённый сигнал. Обычно спрятан за решёткой радиатора или в бампере. Почти не боится тумана, дождя и грязных дорог. |
| Частотная модуляция сигнала | Вычисление расстояния до цели | Сигнал постоянно меняет частоту по пилообразному закону. Отражение возвращается с задержкой, по разнице частот электроника вычисляет расстояние. |
| Эффект Доплера | Определение направления и скорости сближения | По эффекту Доплера определяется, приближается объект или удаляется, и с какой скоростью. |
| Несколько антенн | Различение объектов по углу | Позволяет получать полноценную карту целей в нескольких полосах, чтобы система не тормозила перед отбойником или придорожным знаком. |
| Блок управления (вычислительный модуль) | Обработка сигнала и принятие решения | Сопоставляет скорость автомобиля, дистанцию до лидера и заданный водителем временной интервал. Формирует команду на дроссель, коробку передач или тормозную систему. Использует фильтры Калмана и логику приоритетов между несколькими целями. |
| Актуаторы | Исполнение команд блока управления | Дроссель, тормоза, иногда рулевое управление. |
| Интерфейс водителя | Настройка параметров системы | Кнопки настройки скорости и интервала. |
| Дополнительные сенсоры (лидары, стереокамеры) | Уточнение картины | Первичную оценку «опасно/неопасно» даёт радиолокационный модуль; лидары и стереокамеры лишь уточняют картину, в том числе для слияния данных с камерой. |
| Ограничение: мотоциклисты, велосипедисты, пешеходы | Слепые зоны радара | Металлические поверхности отражают отлично, а мотоциклисты, велосипедисты и пешеходы могут быть видны хуже. |
| Ограничение: тоннели и эстакады | Переотражения сигнала | Радар путается в тоннелях и на эстакадах из-за переотражений; решается слиянием данных с камерой. |
| Фильтр неподвижных объектов | Отсев ложных целей | В прошивке заложены фильтры, игнорирующие объекты без собственной скорости, кроме случаев опасного сближения. |
| Функция Stop&Go | Работа в пробке | Машина сама тормозит в пробке и трогается, когда поток поехал. Стало возможным благодаря более быстрым процессорам и точным радарам. |
| Интеграция с навигацией и V2X-связью | Превентивное снижение скорости | Автомобиль будет заранее знать о заторе или крутом повороте и снижать скорость превентивно. |
Частые вопросы об устройстве адаптивного круиз-контроля с радаром дистанции
Какой датчик является основным в адаптивном круиз-контроле и почему?
Основной сенсор — радарный датчик миллиметрового диапазона, обычно спрятанный за решёткой радиатора или в бампере. В отличие от камеры, он почти не боится тумана, дождя или грязных дорог, поэтому именно радар даёт первичную оценку дистанции и относительной скорости.
Как радар определяет расстояние до впереди идущего автомобиля и его скорость?
Работает это по принципу частотной модуляции: сигнал постоянно меняет частоту по пилообразному закону. Отражение возвращается с задержкой, и по разнице частот электроника вычисляет расстояние. По эффекту Доплера определяется, приближается объект или удаляется, и с какой скоростью.
Почему радар использует несколько антенн и что это даёт системе?
Несколько антенн позволяют различать объекты по углу. Блок управления получает не просто «препятствие на 50 метрах», а полноценную карту целей в нескольких полосах. Это критично, чтобы система не тормозила перед отбойником или придорожным знаком.
Какие ограничения есть у радара и как производители их решают?
Радар не всесилен: мотоциклисты, велосипедисты и пешеходы могут быть видны хуже, а в тоннелях и на эстакадах возникают переотражения. Производители решают это слиянием данных с камерой. Также в прошивке есть фильтры, которые игнорируют неподвижные объекты без собственной скорости.
Чем современные системы адаптивного круиза отличаются от ранних версий?
Ранние системы работали только на высоких скоростях и не умели полностью останавливаться. Сегодняшние версии поддерживают функцию Stop&Go: машина сама тормозит в пробке и трогается, когда поток поехал. Это стало возможным благодаря более быстрым процессорам и точным радарам.