Что скрывается за четырьмя камерами: анатомия кругового обзора
Представьте, что вы смотрите на свой автомобиль сверху, словно паря над крышей. Именно такую картинку формирует система кругового обзора, объединяя разрозненные видеопотоки в единую панораму. В основе лежит триангуляция: четыре широкоугольных объектива с углом захвата до 190 градусов фиксируют пространство вокруг кузова, а электронный блок управления сшивает изображения в реальном времени.
Ключевой элемент — не сами камеры, а программный алгоритм, который устраняет дисторсию и выравнивает перспективу. Без точной калибровки и синхронизации кадров вы бы видели не цельное полотно, а лоскутное одеяло с разрывами. Именно поэтому современные комплексы используют данные датчиков скорости и угла поворота руля для динамической корректировки картинки.
Путь от фотонов до пикселей: как работает обработка сигнала
Каждый объектив улавливает свет и преобразует его в цифровой сигнал, который поступает в центральный процессор. Здесь происходит настоящая магия: нейросети и классические алгоритмы компьютерного зрения анализируют контраст, цвет и геометрию, чтобы склеить стыки без швов. Задержка между реальностью и её отображением на экране составляет всего 0,1–0,3 секунды — быстрее, чем моргает человек.
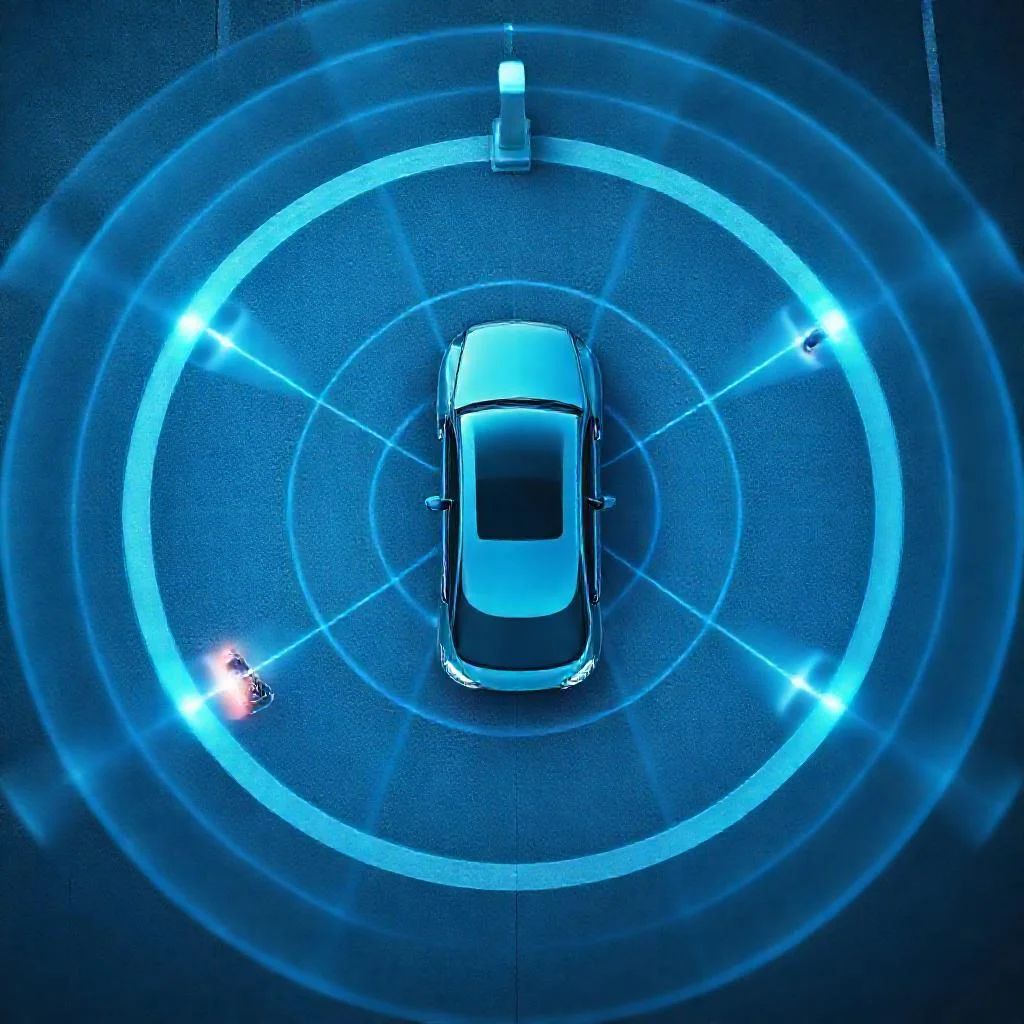
Однако обработка не ограничивается простым сшиванием. Система распознаёт разметку, бордюры и препятствия, подсвечивая их цветом в зависимости от расстояния. Это уже не просто камера, а полноценный ассистент, который предупреждает о невидимых в зеркалах объектах.
- Широкоугольная оптика с высоким динамическим диапазоном (HDR) для работы в сумерках.
- Герметичные корпуса с подогревом, защищающие от грязи и обледенения.
- Высокоскоростная шина передачи данных (LVDS или Ethernet) для минимизации задержек.
- Блок управления с GPU-ускорителем для параллельной обработки четырёх потоков.
Режимы работы: от парковки до бездорожья
Активируя заднюю передачу или нажимая кнопку на панели, водитель мгновенно получает вид сверху. Но этим функционал не исчерпывается: при движении на малой скорости система автоматически включает боковые проекции, помогая маневрировать в узких дворах. Некоторые производители добавляют режим «прозрачный капот», который виртуально убирает переднюю часть кузова, открывая обзор колёс и препятствий под ними.
На бездорожье круговой обзор превращается в штурманский инструмент: вы видите колею, камни и брод, не выходя из салона. Алгоритмы адаптируют яркость и контраст, чтобы картинка оставалась читаемой при слепящем солнце или в пыли.
«Круговой обзор — это не замена зеркалам, а эволюция водительского восприятия. Он превращает слепые зоны в управляемые данные, а парковку — в точную науку». — Инженер-разработчик ADAS.
Почему это не просто «камера заднего вида»: отличие от классических систем
Традиционная камера показывает лишь один сектор, оставляя углы и борта вне поля зрения. Круговой обзор покрывает 360 градусов, создавая бесшовную сферу. Разница ощущается при параллельной парковке: вместо интуитивных догадок вы видите точное расстояние до бордюра и соседних машин.
Кроме того, система интегрируется с парктрониками и автопилотом, передавая данные о препятствиях для автоматического торможения. Это уже не аксессуар, а часть активной безопасности, снижающая риск наезда на пешеходов и столкновений на малых скоростях.
Слабые места и вызовы: что может пойти не так
Любая технология имеет уязвимости. Загрязнение объективов, капли дождя или снег на линзах искажают картинку, а иногда полностью блокируют обзор. Программные сбои при обновлении прошивки могут привести к рассинхронизации камер и появлению «швов» на панораме.
Ещё один нюанс — задержка при резком маневре: процессор не всегда успевает перестроить проекцию, и водитель видит устаревший кадр. Производители решают это увеличением вычислительной мощности и использованием предсказательных алгоритмов, но идеала пока нет.
Будущее: куда движется эволюция обзора
Следующий шаг — интеграция с лидарами и радарами для создания дополненной реальности. Вместо плоской картинки на экране вы увидите трёхмерную модель окружения с подсказками траектории. Уже сейчас некоторые системы проецируют разметку на лобовое стекло, указывая габариты автомобиля.
Развитие нейросетей позволит предсказывать движение пешеходов и велосипедистов, подсвечивая потенциально опасные зоны. Круговой обзор перестанет быть просто видеопанорамой и станет полноценным цифровым кокпитом, где водитель и машина видят мир синхронно.
Принцип действия системы кругового обзора автомобиля: ключевые параметры и процессы
| Компонент / Процесс | Характеристика / Описание |
|---|---|
| Количество камер | Четыре широкоугольных объектива |
| Угол захвата объектива | До 190 градусов |
| Метод формирования панорамы | Триангуляция: фиксация пространства вокруг кузова и сшивание изображений электронным блоком управления в реальном времени |
| Обработка сигнала | Устранение дисторсии и выравнивание перспективы программным алгоритмом |
| Корректировка изображения | Динамическая, на основе данных датчиков скорости и угла поворота руля |
| Задержка между реальностью и отображением | 0,1–0,3 секунды |
| Технологии обработки | Нейросети и классические алгоритмы компьютерного зрения (анализ контраста, цвета и геометрии) |
| Распознаваемые объекты | Разметка, бордюры, препятствия (с цветовой подсветкой в зависимости от расстояния) |
| Требования к оптике | Широкоугольная с высоким динамическим диапазоном (HDR) для работы в сумерках |
| Защита камер | Герметичные корпуса с подогревом (защита от грязи и обледенения) |
| Шина передачи данных | Высокоскоростная (LVDS или Ethernet) для минимизации задержек |
| Блок управления | С GPU-ускорителем для параллельной обработки четырёх потоков |
| Покрытие обзора | 360 градусов (бесшовная сфера) |
| Дополнительные режимы | Вид сверху, боковые проекции на малой скорости, «прозрачный капот» |
| Интеграция | С парктрониками и автопилотом для автоматического торможения |
Часто задаваемые вопросы о принципе действия системы кругового обзора
Как формируется изображение вида сверху из камер?
Система использует четыре широкоугольные камеры с углом обзора до 190 градусов, которые фиксируют пространство вокруг автомобиля. Электронный блок управления в реальном времени сшивает эти видеопотоки в единую панораму с помощью алгоритмов триангуляции и устранения дисторсии, создавая эффект взгляда на машину сверху.
Почему важна калибровка камер и как система обрабатывает сигнал?
Без точной калибровки и синхронизации кадров изображение будет состоять из разрозненных фрагментов с разрывами. Камеры преобразуют свет в цифровой сигнал, который обрабатывается нейросетями и алгоритмами компьютерного зрения для бесшовного соединения стыков. Задержка отображения составляет всего 0,1–0,3 секунды.
Какие режимы работы доступны водителю?
Система активирует вид сверху при включении задней передачи или нажатии кнопки, а на малой скорости автоматически включает боковые проекции. Некоторые производители добавляют режим «прозрачный капот» для обзора препятствий под передней частью кузова, а на бездорожье система адаптирует яркость для распознавания колеи и камней.
Чем круговой обзор отличается от обычной камеры заднего вида?
Традиционная камера показывает только один сектор, оставляя углы и борта вне поля зрения, тогда как круговой обзор покрывает 360 градусов, создавая бесшовную сферу. Система также интегрируется с парктрониками и автопилотом, передавая данные о препятствиях для автоматического торможения.
Какие слабые места есть у системы кругового обзора?
Загрязнение объективов, капли дождя или снег на линзах искажают картинку вплоть до полной блокировки обзора. Программные сбои при обновлении прошивки могут вызвать рассинхронизацию камер и появление «швов», а при резких манёврах возможна задержка из-за нехватки вычислительной мощности процессора.